

Os motores comuns de corrente alternada e de corrente contínua são dispositivos sem realimentação, ou seja, de laço aberto (open loop).
A partir da corrente fornecida por uma fonte de alimentação, eles movimentam um eixo ou uma caixa de redução.
Os servos ou servomotores, em contrapartida, são dispositivos de laço fechado (closed loop) ou com realimentação.
Quando ativados por um sinal de controle, o servo motor ajusta sua ação para que ela se case com o sinal de controle.
Os servomotores comuns possuem sistema de redução por engrenagem que incluem um sensor de posição interno.
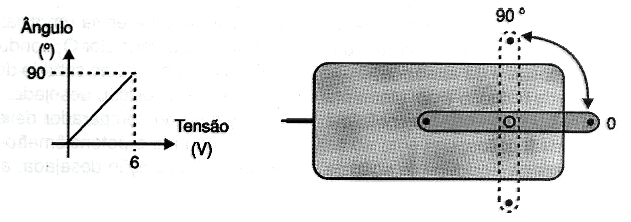
Dessa forma, o eixo do servomotor pode ser posicionado, rodando num ângulo de 90 graus, conforme mostrado na figura 1.
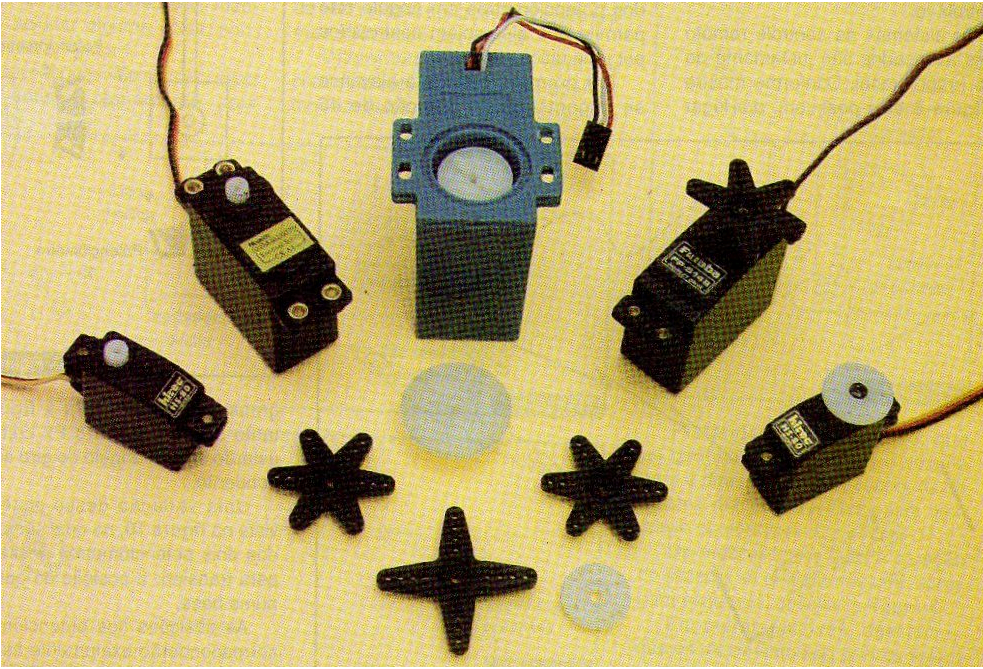
Os servos mais comuns são usados em controle remoto (rádio controle ou RC) que são dimensionados para controlar os sistemas mecânicos de aeromodelos, carrinhos, barcos e outros modelos.
Servos para esta finalidade podem ser encontrados nas casas especializadas em diversos tamanhos.
Servos comerciais podem ser usados em muitos dos projetos de robótica e modelismo.
O servomotor comum possui três fios: dois para alimentação (4 a 6 V), e terra e um terceiro para o sinal de controle.
Nos tipos comuns, o sinal de controle é um pulso de largura variável.
A posição neutra corresponde a um pulso de 1,5 ms, enviado em intervalos de 20 ms (50 vezes por segundo).
A faixa de controle que faz o eixo girar de -90 a +90 graus corresponde a faixa de largura de pulsos de 1 a 2 ms.
Um servo simples pode ser construído segundo uma tecnologia que não envolve pulsos, mas o sensoriamento da posição por um potenciômetro, é mostrado na figura 2.
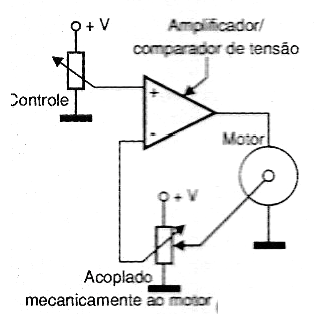
O circuito para o controle deste servo é mostrado na figura 3, funcionando da seguinte maneira: Esse servo tem por sinal de realimentação uma tensão, mas pode ser adaptado para operar com pulsos.
Nele, uma porca é adaptada de modo a correr sobre um parafuso sem fim.
A porca é acoplada ao cursor de um potenciômetro deslizante que funciona como sensor de posição.
Quando se aplica uma tensão à entrada do circuito (sinal), o motor se movimenta até que o potenciômetro alcança uma posição na qual a tensão de realimentação se iguala a tensão de entrada.
Nestas condições a tensão se saída se torna zero e o motor pára.
Se a tensão de entrada mudar, o motor vai girar novamente no sentido que faz com que a tensão de realimentação se iguale ao novo valor e o motor pare.
Na figura 3, servomotores ou servos comuns usados em controle remoto.
Do livro “Eletrônica Para Mecatrônica” de Newton C. Braga
Ver também:
• Motores DC (721)
• Amplificadores operacionais (604)
• Realimentação (780)