

A ideia de se detectar objetos à distância, pela reflexão de ondas não pode ser considerada coisa exclusiva do homem.
A natureza, muito tempo antes de existirmos, já havia "equipado" diversas criaturas com este sistema, cuja eficiência talvez tenha sido o principal motivo de sua cópia pelo homem.
Essa cópia faz parte do que denominamos “biônica” a ciência que se inspira nas formas da natureza para trazer soluções tecnológicas para o homem.
Mas, sem dúvida a criatura que mais chama a atenção pela utilização desse sistema, e que pode ser analisado como principal inspirador dos modernos sistemas de Radar, é o morcego.
É justamente deste animal que partimos nas nossas explicações, pois entendendo o comportamento desta pequena criatura poderemos, com muita facilidade, chegar aos princípios de funcionamento usados nos modernos sistemas de detecção à distância, conhecidos como Radares.
O que o morcego possui na verdade é um sistema de Sonar, pois em lugar de rádio ele usa ondas sonoras (O R de radio é substituído por S de som).
Estes pequenos animais podem voar na mais completa escuridão, sem colidir com qualquer obstáculo, mesmo os de menores dimensões e em movimento, utilizando um sofisticado sistema de emissor e detector cujo princípio de funcionamento explicamos a seguir.
Os morcegos produzem "gritos" de elevadíssima frequência, acima dos 40 kHz os quais, pelo seu comprimento de onda, podem refletir com facilidade nos menores objetos que estejam no seu caminho.
Para que o leitor tenha uma ideia do que representam estes 40 kHz basta dizer que a faixa de audição de uma pessoa normal se estende apenas dos 15 aos 16 000 Hz aproximadamente.
Algumas espécies de morcegos chegam a emitir "gritos" de frequências que se aproximam dos 100 kHz.
O sistema de audição dos morcegos não se caracteriza somente pela capacidade de ouvir sons nestas frequências elevadíssimas, mas também pela sua sensibilidade e diretividade, podendo captar ecos fraquíssimos e imediatamente perceber a direção de onde eles procedem, conforme mostra a figura 1.
Com os gritos sucessivos, o morcego vai varrendo o ambiente em que está, recebendo informações sobre tudo que está à sua frente, formando assim uma "imagem" baseada em ecos desse ambiente.
O tamanho mínimo do objeto que pode ser detectado por um eco é dado pelo seu tamanho. Se o objeto for muito menor que o comprimento de onda do som usado, até uns 10% desse comprimento, a reflexão já não ocorre e não há eco para ser percebido, como mostra a figura 2.
O comprimento da onda de um som ou onda de rádio depende tanto de sua frequência como de sua velocidade.
Se um som tiver uma frequência de 3 400 Hz, por exemplo, e se propagar com uma velocidade de 340 metros por segundo, isso significa que em 1 segundo terão sido produzidas 3 400 "ondas" ou ciclos completos e que terão percorrido uma distância de 340 metros.
É fácil perceber então que, se distribuirmos estas 3 400 "ondas" em 340 metros, cada uma ocupara um espaço de 10 cm.
Dizemos então que o comprimento de onda correspondente a um som de 3 400 Hz é de 10 cm.
Basta dividir a velocidade de propagação de uma onda pela sua frequência para que tenhamos o comprimento de onda:
L = V/f
Onde: L = comprimento de onda (metros)
V = velocidade de propagação (metros por segundo)
f = frequência (hertz)
Quanto maior for a frequência, menor será o comprimento de onda. Levando em conta este fato, podemos perceber então porque os morcegos tem a necessidade de emitir sons tão agudos.
Quanto mais alta for a frequência deste grito, menores serão os objetos que ele pode detectar.
Soltando morcegos em jaulas com obstáculos formados por grades de metal, pesquisadores americanos demonstraram que o objeto mínimo que o morcego pode perceber tem uma dimensão da ordem de 1/10 do comprimento de onda do som que ele emite.
Com objetos abaixo dessas dimensões o sistema de orientação não "funciona" e as colisões se tornam mais frequentes.
Supondo uma frequência de 34 000 Hz (34 kHz), temos um comprimento de onda de 1 cm.
Como 1/10 desse valor corresponde ao objeto mínimo que pode ser detectado, vemos que suas dimensões estão em torno de 1 mm.
Pequenos insetos, galhos de árvores e mesmo ramos finos, fios, etc. podem ser detectados com facilidade por um morcego que emprega esta frequência.
Enfim, o Sonar usado pelos morcegos consiste num sistema de orientação que possibilita a detecção de objetos pelo reflexo de ondas sonoras de altíssima frequência (ultrassons).
O próprio morcego se encarrega de emitir esta onda de alta frequência sonora na forma de gritos ultrassônicos e receber seu eco pelo seu aguçado sistema de audição.
A história do Radar está ligada à própria história da eletrônica, a partir do momento em que foram descobertas as ondas de rádio.
Se fizermos uma corrente ir e voltar rapidamente por um fio, haverá a produção de campos elétricos e magnéticos que alternando-se se propagarão pelo espaço conjuntamente na forma de uma onda eletromagnética, como indica a figura 3.
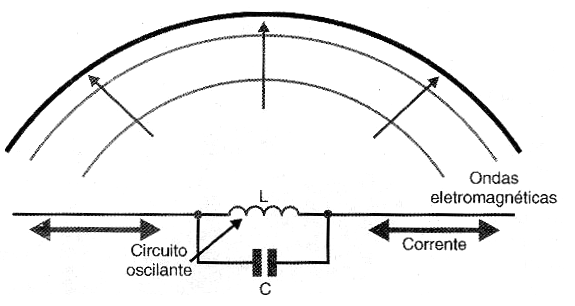
Quanto mais rápido for o movimento da corrente, ou seja, sua frequência, menores serão os comprimentos das ondas produzidas.
Estas ondas se propagam no vácuo e em outros meios com enorme velocidade. Sua velocidade no vácuo é da ordem de 300 000 quilômetros por segundo.
Estas ondas, como as de som também podem ser refletidas por objetos e é esta possibilidade que nos leva ao Radar.
É claro que, neste caso a velocidade de propagação sendo enorme, precisamos de frequências muito altas para obter comprimentos de onda suficientemente pequenos para detectar objetos comuns.
Se empregássemos uns 30 000 Hz (30 kHz), como no caso de um sonar, teríamos um comprimento de onda de 10 000 metros e isso dividido por 10 nos levaria a capacidade de detectar objetos cujas dimensões fossem no mínimo de 1 quilômetro!
Na prática, as ondas devem ter frequências de pelo menos 300 MHz, o que nos leva a possibilidade de detectar objetos com dimensões mínimas da ordem de 10 cm.
Frequências muito mais elevadas são, entretanto, empregadas pela maioria dos sistemas de Radar.
O próprio Heirich Hertz, que descobriu as ondas de rádio, sugeriu que elas poderiam ser usadas na detecção de objetos à distância.
Em seus experimentos ele havia verificado que as ondas de alta frequência produzidas em seu laboratório, numa frequência equivalente aos 500 MHz, refletiam em diversos tipos de objetos.
Sua "onda" tinha um comprimento da ordem de 60 cm mas isso foi suficiente para se ter a verificação experimental desse fenômeno de reflexão e comprovação de sua possibilidade de uso.
Em 1903, um pesquisador dinamarquês chamado Christian Hueslmeyer fez experiências com a detecção de ondas de rádio que eram refletidas por grandes objetos, no caso, navios.
Marconi já dizia, na mesma época, que as ondas de rádio poderiam ser um dia usadas no auxílio à navegação mal suspeitando de que algum tempo depois elas seriam indispensáveis.
O grande problema inicial com que se defrontaram os projetistas dos primeiros Radares foi a produção de ondas com grande potência e a detecção de ecos muito fracos.
O primeiro desenvolvimento real que levou ao radar como conhecemos hoje foi devido ao trabalho de dois pesquisadores americanos.
Gregory Bret e Merle Tuve que estavam preocupados em estudar a estrutura da alta atmosfera da terra incluindo a propagação de ondas de rádio e a detecção de tempestades foram dois desses pioneiros.
Estes cientistas desenvolveram um diodo para enviar um pulso de curta duração de ondas de rádio a partir de um transmissor e depois receber um eventual eco.
Estudando o eco eles pensavam que poderiam detectar tempestades, determinar a distâncias em que se encontravam as altas camadas da atmosfera onde os sinais refletiam e muitas outras coisas.
Podemos perceber que, o que estes cientistas haviam desenvolvido já era um verdadeiro sistema de Radar: produzir ondas de rádio e emiti-las, esperando por um eco.
No entanto, por simples que pareça, as dificuldades técnicas para a época eram muitas e ainda são para os leitores que acham que seria muito simples montar um "radar caseiro" com componentes comuns, mesmo levando em conta os avanços da eletrônica em termos de disponibilidade de componentes.
O primeiro problema a ser considerado é o referente a intensidade dos sinais ou potência das ondas que deveriam ser emitidas.
Conforme já explicamos, o comprimento de onda deve ser o menor possível, dentro de certos limites, o que implica em frequências muito altas, para podermos detectar objetos pequenos.
Por outro lado, a potência também precisa ser muito alta, para que seja possível ter num objeto pequeno, ou que esteja muito longe a reflexão de uma boa quantidade de energia, o suficiente para poder ser detectada pelo receptor.
Em suma, quanto maior a potência mais eco teremos e mais fácil será detectar um objeto, por mais longe e menor que esteja. Nas fases iniciais do desenvolvimento do Radar não haviam dispositivos capazes de produzir ondas de rádio nas frequências desejadas, com potências razoáveis.
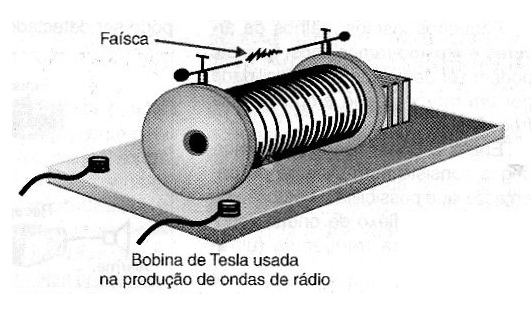
Hertz usava faíscas elétricas geradas por bobinas as quais produziam ondas em grande quantidade mas de forma descontrolada, conforme mostra a figura 4.
As válvulas termiônicas comuns ainda não estavam suficientemente desenvolvidas e mesmo que estivessem ainda enfrentavam sérias dificuldades para a produção de ondas em frequências muito elevadas.
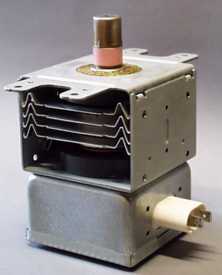
O primeiro dispositivo prático capaz de produzir sinais de altas frequências para aplicações num Radar foi a válvula Magnetron, criada em 1921.
Numa válvula comum, os elétrons percorrem um caminho praticamente reto entre o catodo e o anodo, sendo controlados em sua quantidade por uma grade.
Aplicando na grade um sinal, ele pode controlar o fluxo de elétrons e assim a intensidade da corrente que circula pela válvula.
Este é o princípio de funcionamento da válvula triodo, que até hoje pode ser observada em alguns transmissores e equipamentos mais antigos.
Numa válvula Magnetron, um feixe de elétrons espirala-se acompanhando as linhas de força do campo magnético de um imã.
O movimento desses elétrons gera sinais de altíssimas frequências que podem ser retirados da válvula e aplicados a uma antena.
Estes sinais podem ser emitidos para uso no Radar ou podem até ser aplicados em alimentos para cozinhá-los como ocorre nos fornos modernos de microondas.
As micro-ondas geradas pelas primeiras válvulas magnetron entretanto, não tinham inicialmente muita potência, alguns milésimos de watt apenas, mas mesmo assim os primeiros radares que usavam este tipo de componente eram capazes de detectar aviões a 70 quilômetros de distância.
Até 1935 só existiam três maneiras de se gerar sinais de altas frequências para aplicações em Radar: a válvula magnetron, a válvula osciladora de Barkhausen e o sistema de centelhas.
Os próprios sinais gerados eram conduzidos até a antena por um único sistema conhecido: os fios condutores de metal.
Mas, novos avanços vieram. Lord Rayleigh em 1897 havia dito que as ondas de rádio poderiam ser enviadas à distância por meio de "canalizações" ou "dutos", entretanto nunca ninguém havia comprovado isso devido justamente à dificuldade de se produzir ondas de rádio de frequências suficientemente altas para que os dutos pudessem ser finos a ponto de poderem ser experimentados num laboratório.
Foi somente entre 1936 e 1940 que o pesquisador Dr. Len Jen Chu, dos Estados Unidos, desenvolveu a teoria da "guia de onda", possibilitando assim a utilização prática das "canalizações" para a condução de sinais de rádio.
Nesta mesma época, para ajudar, o Dr. Hansen em Stanford, provou que uma cavidade que tivesse uma dimensão correspondente ao comprimento de onda de uma determinada frequência, "ressonaria" nesta frequência, funcionando assim como uma espécie de oscilador, ou seja, um dispositivo capaz de produzir estas próprias ondas.
Dispositivos equivalentes como bobinas e capacitores não mais precisariam ser usados em circuitos geradores de sinais de rádio. Partindo disso, em 1937 surgia o dispositivo que deu o maior avanço ao Radar: a válvula Klystron.
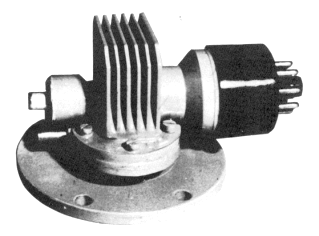
Esta válvula podia gerar sinais com uma potência de 1 watt num comprimento de onda equivalente a 10 cm.
Com a aproximação da Segunda Grande Guerra, o radar teve sua maior aplicação na detecção de forças inimigas, além de possibilitar uma concentração gigantesca de cientistas no sentido de se obter um aperfeiçoamento do equipamento.
Os próprios alemães tentavam aperfeiçoar seu sistema, tendo inventado o tubo de raios catódicos (TRC), se bem que eles não tenham conseguido produzir micro ondas com boa intensidade, o suficiente para a detecção numa escala prática.
O tubo de raios catódicos é usado como display ou "tela" para a maioria dos sistemas de Radar até hoje.
Pela posição dos pulsos que correspondem aos ecos, os quais formam regiões observáveis (claras) na tela, operadores experientes podem dizer onde está o objeto, se ele se move e em que direção. A
Alguns operadores podem até identificar determinados tipos de aeronaves pelo eco diferenciado que produzem!
Os alemães, mesmo com TRCs e sem válvulas potentes, já trabalhavam na ideia de fazer um Radar, baseados em informações que seus espiões no Japão, Estados Unidos e Inglaterra mandavam, mas não conseguiram avançar muito neste campo.
O avanço final ocorreu com o desenvolvimento da Válvula Magnetron de Cavidade Ressonante ou Sintonizada.
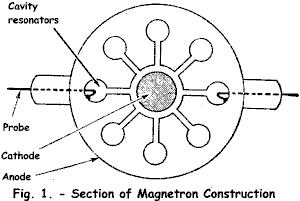
Um grupo de cientistas liderados por M. L. H. Oliphant, tomou o Magnetron comum e acrescentou uma série de cavidades ressonantes, ou seja, com dimensões de acordo com o comprimento da onda que deveria ser produzida.
O resultado dessa ressonância, ou seja, capacidade de oscilar numa frequência específica com maior facilidade foi a produção de micro-ondas com uma potência muito mais alta.
De fato, o primeiro magnetron de cavidade ressonante já foi capaz de produzir 10 000 watts de potência num comprimento de onda de 10 cm.
Se bem que nas aplicações de tais radares em pouco tempo se voltassem totalmente para o campo militar (detecção de aviões, navios, foguetes, etc.) os experimentos iniciais foram feitos com a detecção de veículos em movimento, com a observação de que "um dia seriam usados nas rodovias como eficientes auxiliares dos policiais".
Esta aplicação, em menor escala, do Radar talvez seja a que nos justamente a mais familiar hoje.
A partir do Magnetron de Cavidade Ressonante diversos novos componentes para micro-ondas foram criados, como por exemplo o diodo Gunn. Este componente eletrônico tanto pode ser usado para gerar micro-ondas como também detectá-las.
Usando um diodo Gunn como componente básico são montados os "detectores de radar", capazes de acusar a presença do sinal do Radar da polícia rodoviária antes que ele possa registrar sua velocidade.
Quando o sinal do Radar da polícia atinge seu sensor, um alerta é disparado dando tempo para que o motorista reduza sua velocidade, se estiver acima do limite, antes de entrar em seu campo de ação.
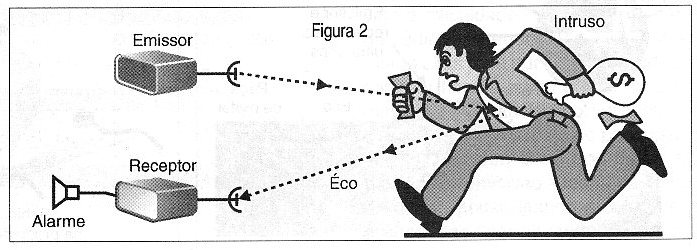
O sistema de Radar mais simples consiste num emissor de micro-ondas e num receptor capaz de captar os ecos de um possível objeto que entre em seu campo de ação.
O transmissor e o receptor podem usar antenas diferentes ou podem ser ligados a uma mesma antena.
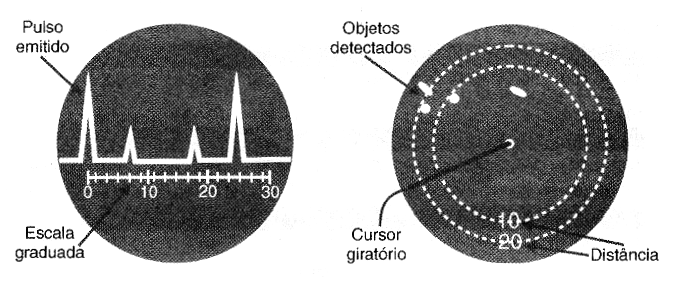
O Radar de impulsos, por exemplo, emite pulsos de curta duração, esperando em seguida o eco que pode ser recebido pela mesma antena que enviou o sinal.
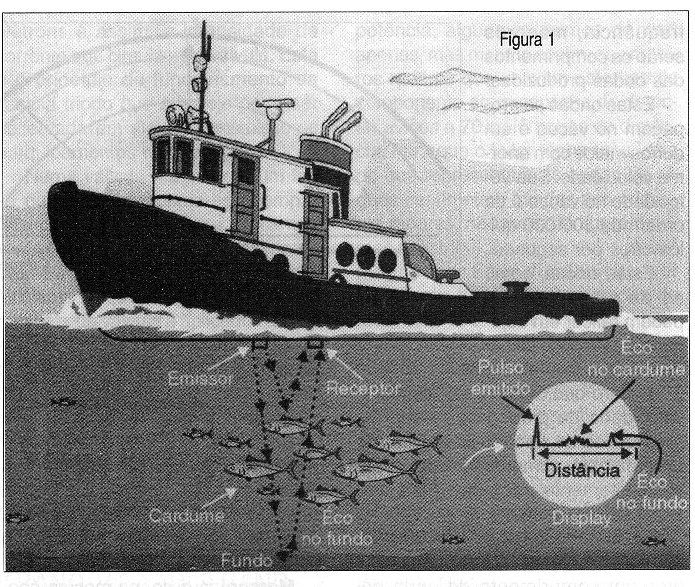
Num display, conforme mostra a figura 7, podemos detectar exatamente a que distância se encontra o objeto, isso pela separação entre o pulso emitido e o eco.
Outro tipo de Radar é o de onda contínua (continous wave ou CW) em que o transmissor fica permanentemente ligado.
O receptor deve então utilizar uma segunda antena para captação do eco. Uma aplicação doméstica para o Radar CW é como detector de intrusos.
Um Radar deste tipo pode operar em frequências relativamente baixas, entre 300 e 500 MHz e com baixa potência, o que torna sua construção viável pelo amador.
Ver também:
• Efeito Doppler (504)
• Sonar (506)
• Espectro (35)
• Magnetron (701)
• Klystron (702)
• Diodo Gunn (703)