

Os termos Robótica, Mecatrônica, Biônica e Inteligência Artificial se tornaram muito populares nos últimos anos, apesar das definições serem ainda um pouco controvertidas.
A ideia de máquinas que possam trabalhar para os humanos, nos livrando de trabalhos desagradáveis ou perigosos, ou seja, escravos ou empregados eletrônicos que não fazem greves ou pedem aumento de salários, tem sido explorada intensamente em filmes e livros de ficção científica.
Podemos citar autores como Hugo Gernsback, Isaac Asimov. Arthur Clarke, além de cineastas como Steve Spielberg, George Lucas e muitos outros que exploraram intensamente esse tema.
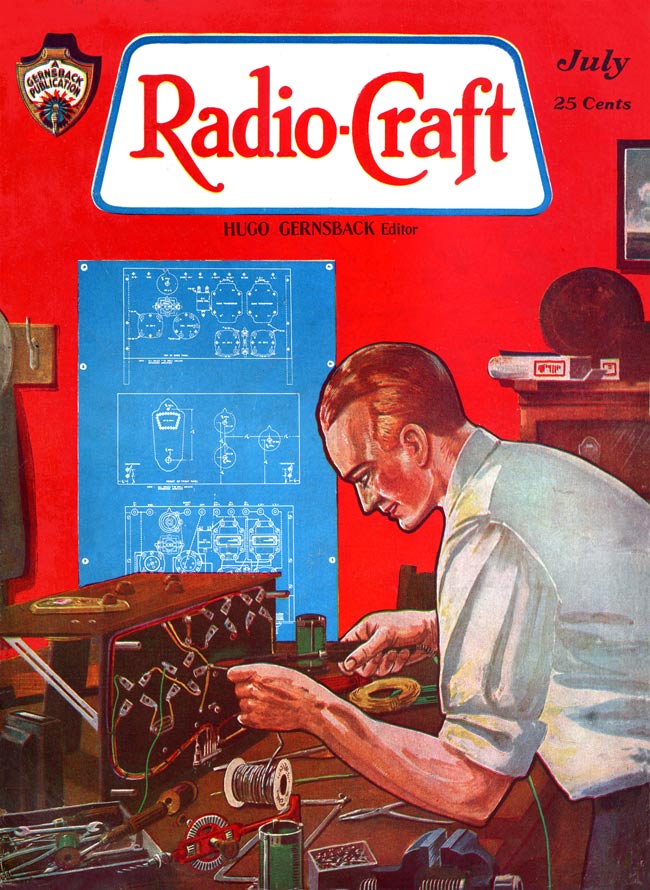
Em particular, para os leitores que gostam de eletrônica e dominam o inglês sugerimos as histórias de Hugo Gernsback que se encontram no site http://www.magazineart.org/publishers/gernsback.html.
Na figura abaixo, a revista Radio Craft número 1, de julho de 1929, da qual Hugo Gernsback era editor.
.
Para chegar às origens da robótica, devemos viajar ao passado, até a antiga Grécia, onde as primeiras estátuas móveis foram construídas.
Já no primeiro século antes de cristo, Hero de Alexandria fez experimentos com pássaros mecânicos.
Em torno de 270 antes de Cristo, temos notícias de um engenheiro grego que construiu relógios de água com figuras móveis.
Bem mais tarde, no ano 770 da nossa era, o relojoeiro Suíço Pierre Jacquet-Droz criou três bonecas mecânicas que podiam tocar um órgão, desenhar figuras simples e escrever.
Outro nome, de nossa era, que não pode ser esquecido é o de Nicola Tesla que construiu um submarino rádio controlado.
A palavra Robot foi criada em 1921 pelo escritor Tchecoslovaco Karel Kapec (Encontramos seu nome também grafado como Capec. ) no seu livro “R.U.R. – Rassum’s Universal Robots”.
Nesse livro, ele descreve criaturas mecanizadas que podiam fazer todas as coisas que um homem pode. Robô é a palavra checa que significa “trabalhador”.
A partir de então, a palavra passou a ser usada para indicar seres mecânicos que podem fazer trabalhos semelhantes aos humanos.
A imagem popular de um robô normalmente mostra uma criatura com formas e modos que lembram os seres humanos.
Os robôs humanóides normalmente possuem braços, pernas e uma cabeça pensante e até mesmo podem expressar “emoções”.
No entanto, para os engenheiros e projetistas que trabalham com robôs, a imagem é um pouco diferente.
A ideia básica de um robô prático é substituir os humanos em tarefas repetitivas, perigosas ou cansativas.
No nosso mundo atual, essas tarefas estão principalmente ligadas à manufatura de objetos numa linha de produção, o que significa que a primeira ideia de robôs práticos está justamente associada à indústria.
Os robôs industriais são justamente os primeiros “seres” reais dessa categoria que entraram no nosso mundo como máquinas operantes, fabricando coisas.
Carros, equipamentos eletrônicos e eletrodomésticos são exemplos de coisas fabricadas por máquinas automáticas ou robôs, em substituição aos trabalhadores humanos numa linha de produção.
Um ponto interessante a ser observado é que os robôs industriais, na maioria dos casos, não têm qualquer semelhança com um ser humano.
Esses dispositivos não possuem pernas nem uma cabeça mas muitos braços que são projetados para as tarefas que devem realizar.
Não há qualquer necessidade de fabricá-los com a aparência de um ser humano.
É claro que a ideia de robôs com aparência humana ou humanóides para outras tarefas, como o trabalho em residências, ou no próprio trato com humanos não desapareceu.
A partir dessas ideias, a associação de dispositivos eletrônicos com mecanismos leva a máquinas que podem realizar uma grande quantidade de tarefas automaticamente. Surge então uma nova ciência denominada Mecatrônica (mecânica + eletrônica).
Encontramos nos dicionários e livros técnicos diversas definições para a mecatrônica.
No entanto, a ideia básica é a “integração sinergística da mecânica, eletrônica e tecnologia da computação para produzir produtos ou sistemas avançados”. Podemos dizer que a Mecatrônica é uma subdivisão da Cibernética.
Se levarmos em conta que a mecatrônica e robótica podem ser colocadas em blocos paralelos quando estudamos seus circuitos e duas aplicações, elas têm muito em comum.
Assim, analisando o currículo de muitos cursos de mecatrônica, vemos que eles basicamente tratam da construção de robôs.
Da mesma forma, quando analisamos os currículos de cursos de robótica, vemos que sua finalidade é a construção de dispositivos que integram a mecânica com a eletrônica!