

A espessura do fio usado no enrolamento do motor e também o número de espiras (que vai determinar a resistência total do enrolamento) determinam suas principais características elétricas. Os pequenos motores de corrente contínua devem então ser analisados de acordo com as seguintes características:
a) Tensão de operação
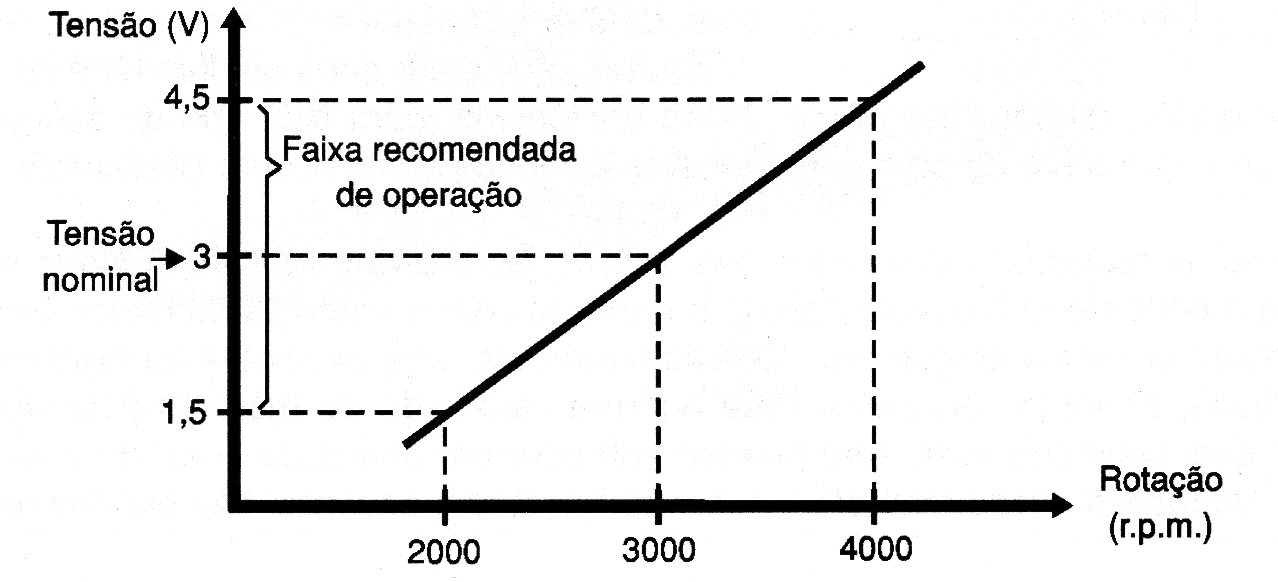
Os pequenos motores DC que podemos usar em projetos de mecatrônica são especificados para operar com tensões que vão de 1,5 a 48 volts. Na realidade quando falamos que um motor DC está especificado para operar com 6 V isso não significa que eles só devam ser usados exatamente com esta tensão de alimentação. Na prática, isso significa que o motor vai operar com suas condições de máxima potência e velocidade quando for alimentado com esta tensão, mas que podemos também usá-lo com tensões menores quando desejarmos reduzir sua velocidade ou sua potência, conforme mostra o gráfico da figura 1.
O que não se recomenda é a sua utilização com tensão muito maior do que a nominal durante muito tempo.
Pode-se por pequenos intervalos de tempo alimentar um motor com uma tensão até 50% maior do que a nominal, para vencer a inércia, por exemplo, e tirar um dispositivo do repouso, mas não mais que isso.
Rodando com uma tensão maior, o motor também gerará mais calor e isso pode fazer com que ele se danifique (queime).
b) Corrente de operação
A corrente de operação de um motor, quando o alimentamos com uma determinada tensão, dependerá do esforço ou força que ele esteja fazendo naquele momento.
Um motor “rodando” em aberto, ou seja, sem carga alguma exige muito pouca corrente.
Esta corrente vai aumentando à medida que carregamos o motor, ou seja, o obrigamos a fazer mais força, conforme mostra o gráfico da figura 2.
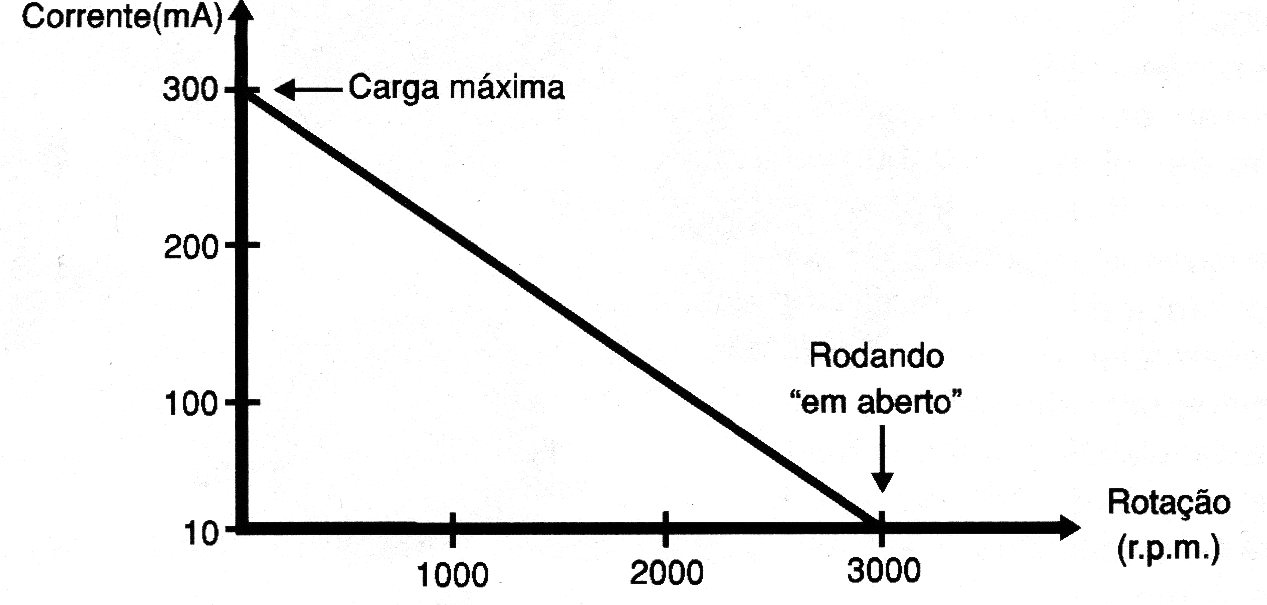
Neste processo, a rotação do motor também cai conforme mostra o mesmo gráfico até o momento em que ele pára.
Quando o motor pára, a corrente na bobina será determinada somente pela sua resistência ohmica e terá o máximo valor (curto-circuito).
Normalmente quando isso ocorre, toda a energia elétrica aplicada ao motor converte-se em calor e ele pode queimar.
Devemos, portanto, garantir que o motor rode num regime em que se tenha uma corrente que não ultrapasse o máximo especificado pelo fabricante.
Para pequenos motores de corrente contínua, como os usados em projetos de robótica e mecatrônica, a corrente pode variar em regime normal de operação entre 50 mA e mais de 3 A.
Evidentemente, quanto maior for a corrente maior será a potência do motor.
c) Potência (torque)
A força que um motor pode fazer é determinada pelo produto tensão x corrente que nos dá a potência em watts (W).
Assim, quando um pequeno motor aciona uma carga, sendo alimentado por uma tensão de 6 V e drena uma corrente de 0,5 A (500 mA), a potência elétrica que está sendo drenada da fonte é de 3 W.
Considerando que 1 HP corresponde a 736 W podemos dizer que este motor estará rodando com uma potência de 3/736 HP ou 1/245 HP!
Os pequenos motores usados nos projetos de mecatrônica têm esta ordem de potência.
Conhecer a potência elétrica do motor, corrente e tensão é muito importante para se dimensionar os circuitos de controle.
Os transistores que vão controlar um motor devem ser capazes de conduzir a sua corrente em regime máximo, ou seja, a corrente que exigem para partir quando então, estando parados exigem a corrente máxima por uma fração de segundo.
Para o projetista de mecatrônica também é importante saber qual é a força que este motor pode exercer de modo a movimentar um mecanismo. A força que o motor faz não depende apenas da potência, mas do ponto em que ela é aplicada a partir do ponto central do eixo, conforme mostra a figura 3.
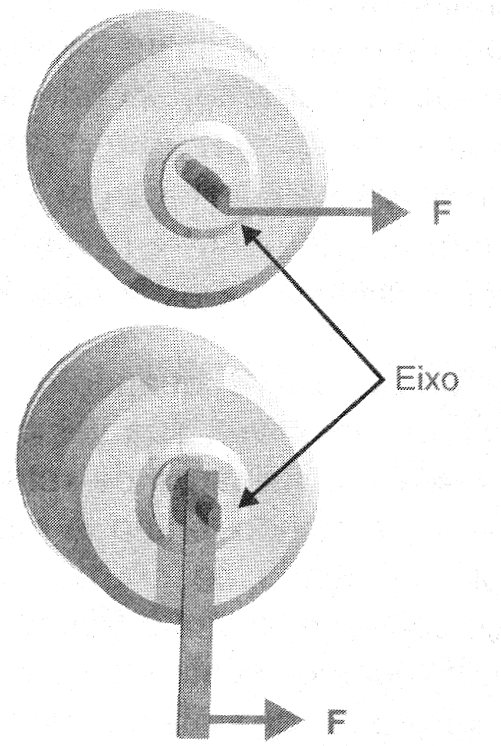
Assim, melhor do que falar na força é falar numa outra grandeza que independe da distância do centro eixo, considerando que normalmente este eixo vai ser justamente usado para acionar outros mecanismos.
Esta outra grandeza é o torque que consiste no produto Força x Distância, conforme mostra a figura 4.
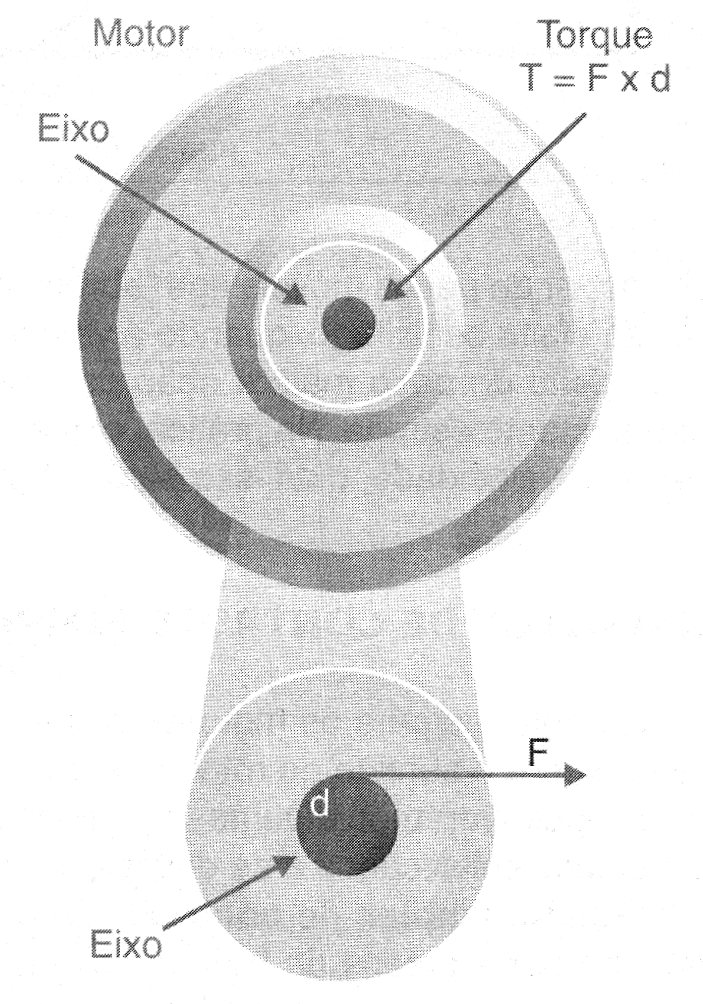
Quando então falamos que um pequeno motor possui um torque de 10 N x cm significa que a uma distância de 1 cm do centro do eixo ele pode exercer uma força de 10 N como mostra a figura 5.
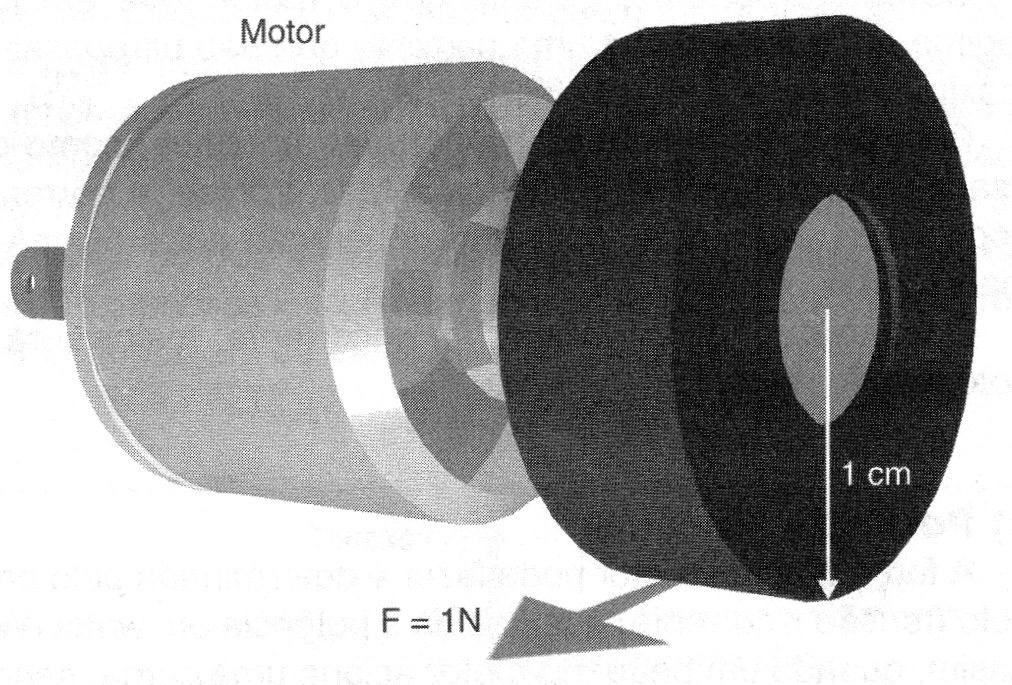
Este mesmo motor só vai conseguir produzir uma força de 2 N se uma polia de 5 cm de diâmetro for acoplada diretamente ao seu eixo.
Observamos que esta mesma especificação de torque também é válida para o caso em que o motor aciona uma caixa de redução.
d) Velocidade
Conforme já explicamos ao falar da corrente a velocidade com que o motor gira que é medida em rotações por minuto ou RPM depende da corrente e portanto da carga ou esforço que ele está exercendo.
Em aberto, ou seja, quando o motor está com o eixo livre sua velocidade pode chegar a milhares de rotações por minuto, caindo então à medida que ele vai tendo de exercer maior esforço conforme mostra a figura 6.
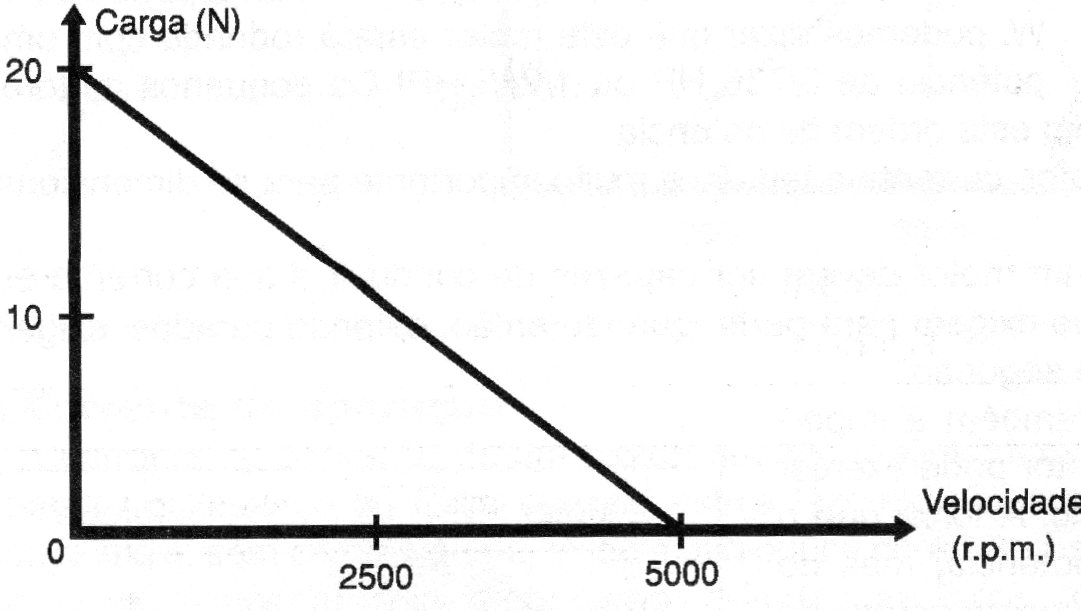
Os fabricantes costumam especificar a velocidade de seus motores para uma determinada carga.
De qualquer forma, o leitor deve verificar num projeto se para exercer o esforço que ele necessita para uma aplicação a velocidade não cai a um valor que o torne inaplicável e ao mesmo tempo a dissipação de calor não suba a um nível que coloque em risco sua integridade.
Alguns motores, como os usados em certos dispositivos, cuja carga é variável e que precisam manter uma velocidade constante, existem recursos mecânicos para estabilizar a velocidade.
Um destes recursos é mostrado na figura 7 e consiste num par de pesos móveis que “abrem” ou se afastam do centro do eixo de modo aumentar a carga por um efeito centrífigo quando a velocidade aumenta.
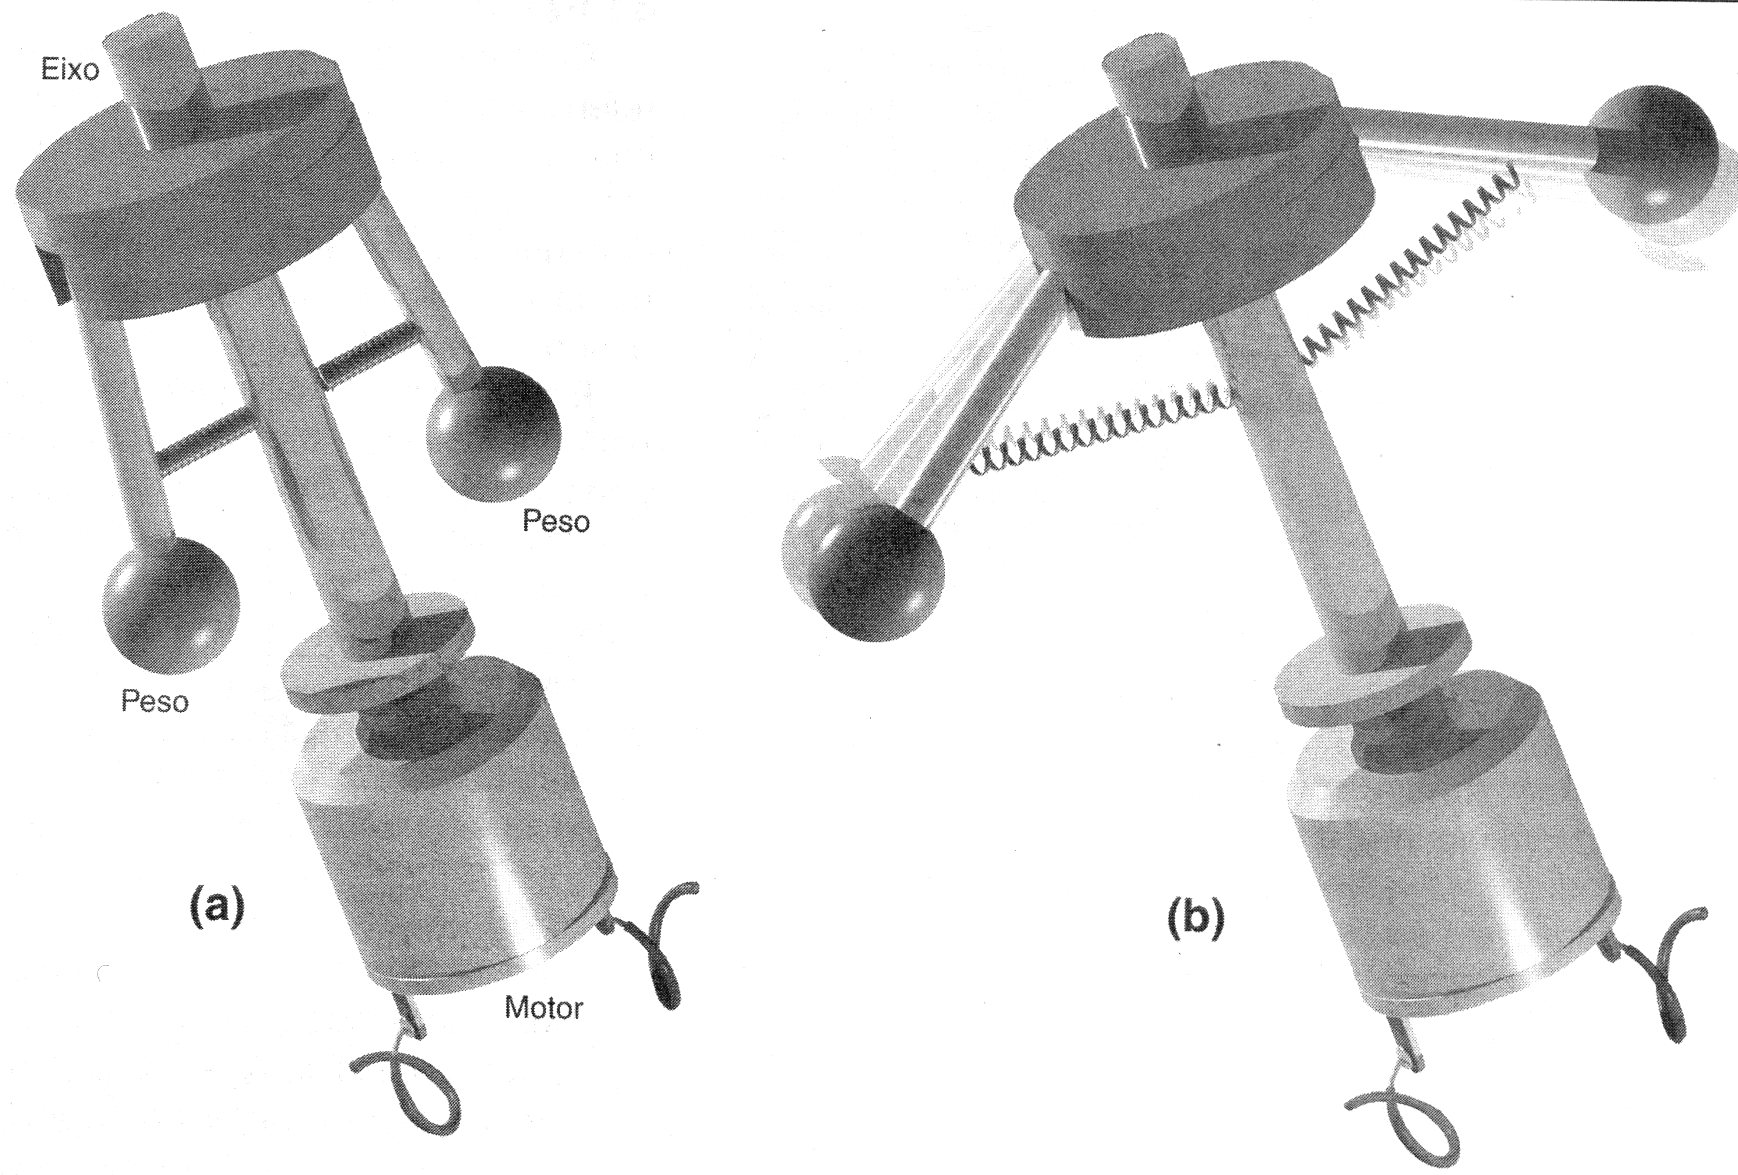
O efeito do peso mais a ação das molas fazem com que o motor mantenha a velocidade numa faixa bastante estreita. Na prática, o que se faz com motores comuns é usar controles eletrônicos para manter a velocidade.
Ver também:
• Motores de corrente contínua (720)
• Torque (614)
• Efeito magnético (27)
• PWM (11)